Adams View / Solver
機構建模與求解核心
匯入 CAD 後定義零件、接頭、拘束、力與驅動,求解運動學、動力學與靜平衡,並以動畫與曲線檢視結果。
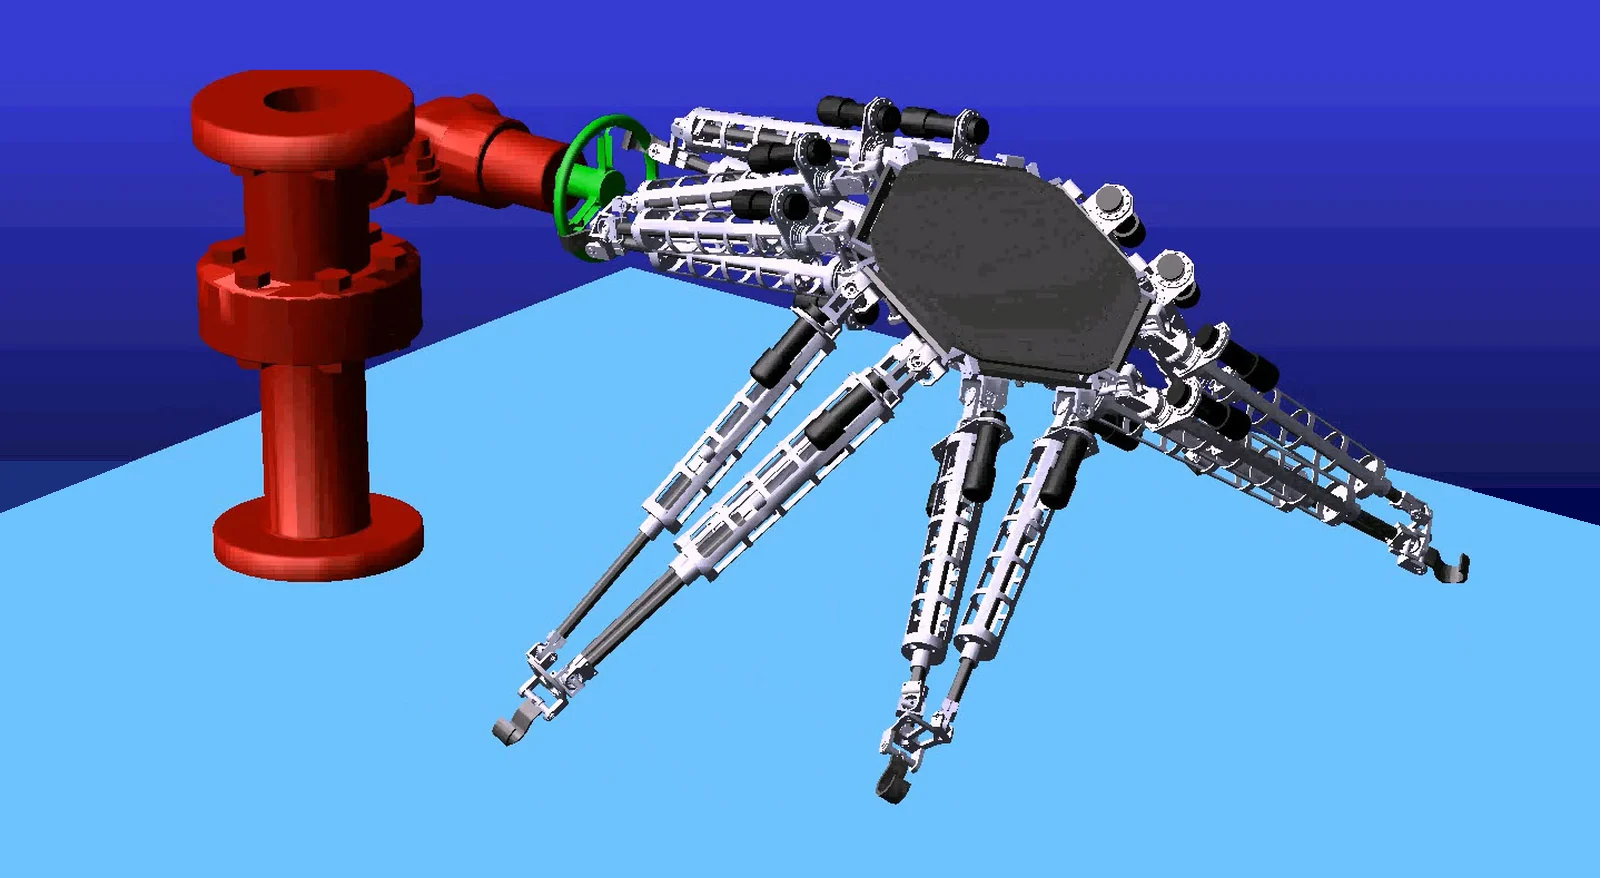
運動、負載、接觸與控制一次模擬, 在設計初期就驗證整個機構系統
多自由度、大位移、加減速與接觸行為一起考慮,掌握次系統與零件之間的交互作用。
把模擬得到的關節力與接觸力交給 FEA,強度與疲勞分析不再只靠靜態假設。
剛體可直接轉成 MNF 柔性體;大變形與非線性接觸則與 MSC Marc 耦合求解。
匯出 FMU,與 MATLAB/Simulink、Easy5、ROS、Python 做閉迴路模擬,驗證控制策略。
Adams Real Time 讓機構模型跑在即時環境,接上控制器、感測器與駕駛模擬器測試。
大量模擬關節角度、角速度與扭矩,提供 AI 訓練動力學預測模型與異常偵測。
1974 年發展至今,被視為多體動力學的業界標準,廣泛用於航太、汽車與精密機械
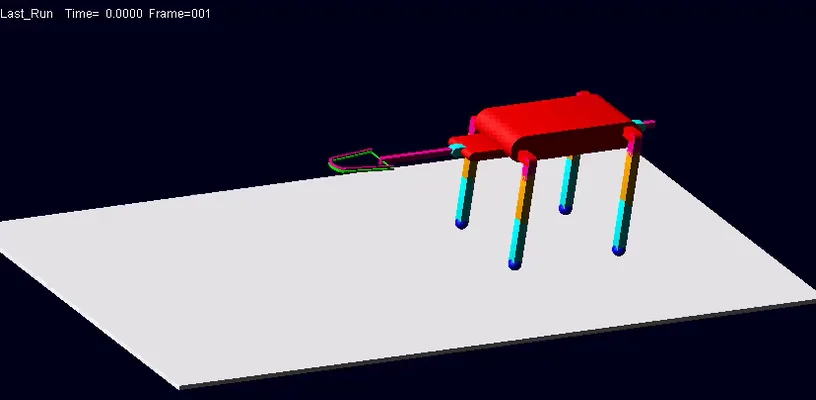
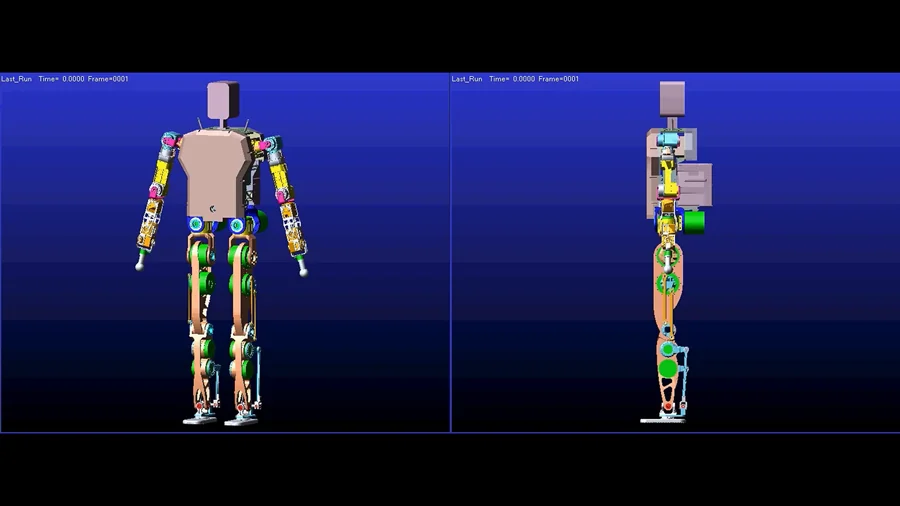
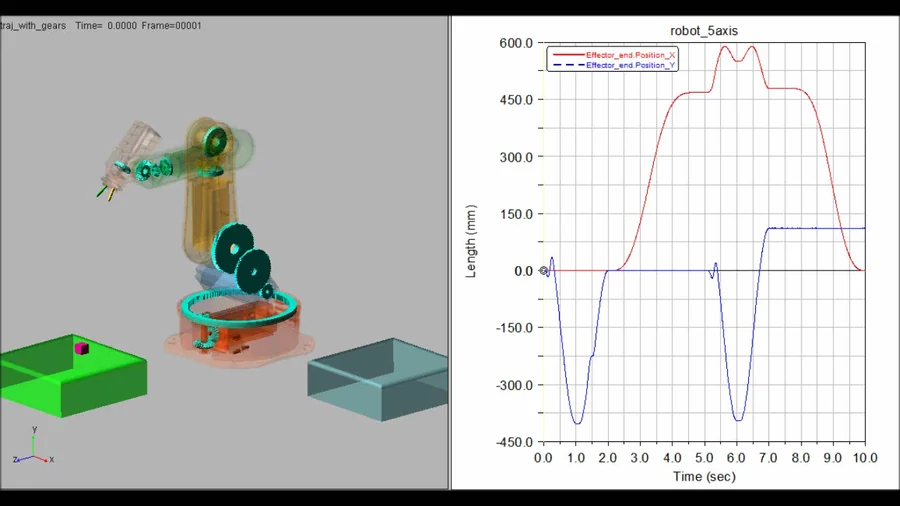
多足、人形、機械手臂與移動機器人的步態、平衡、關節扭矩與控制策略驗證。
龍門機台、裝瓶與紡織設備的機構參數、振動與定位精度,可結合 Easy5 做機電液耦合。
滾珠導螺桿、擺線減速機與凸輪機構的接觸力、效率與運動行為;細部齒輪分析可接 Romax 與 Marc。
懸吊、轉向與整車的操控、乘適與耐久分析,並以即時模擬支援駕駛模擬器。
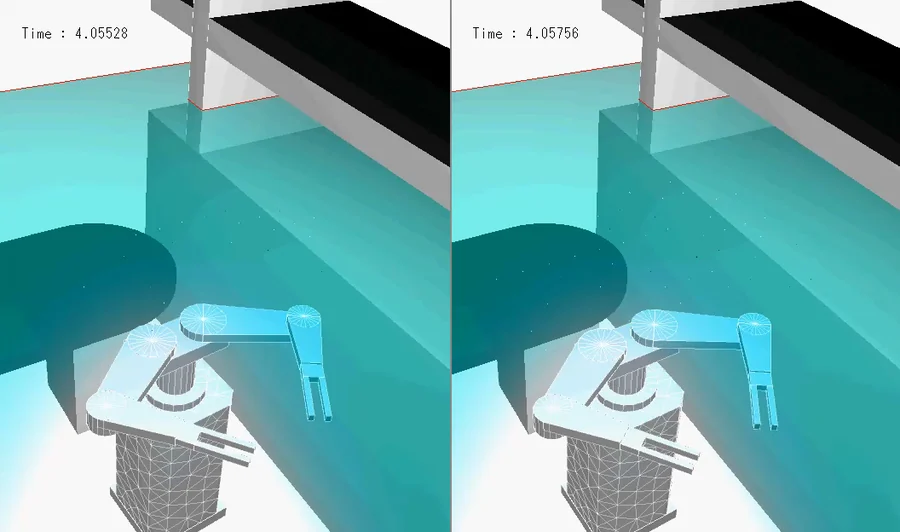
玻璃基板移載手臂的運動與晃動、3D 印表機與精密機構的動態行為。
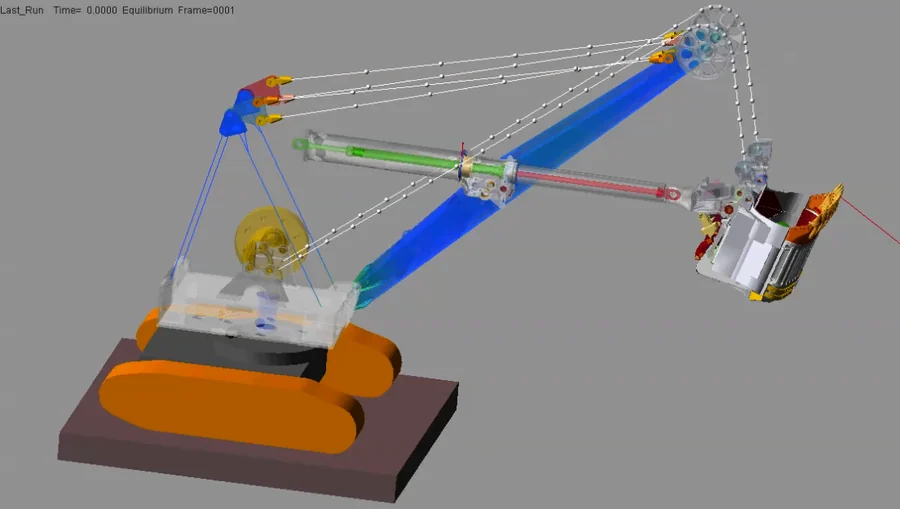
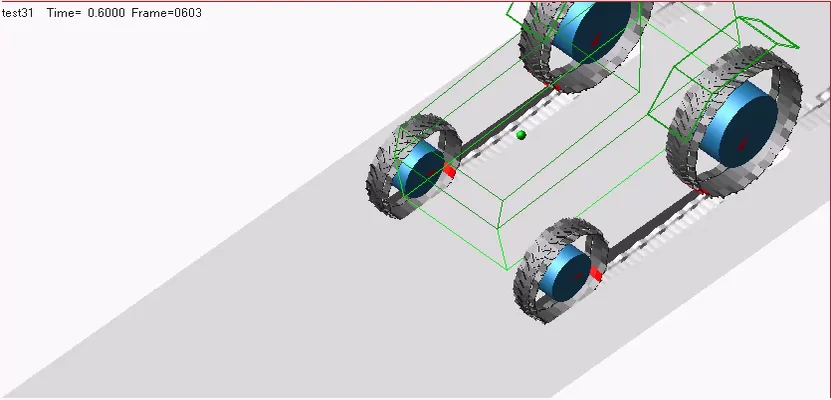
起落架、著陸與展開機構,以及履帶與輪式載具的動態行為與負載。
告訴我們機構類型與想驗證的問題,我們協助評估建模方式、模組配置與導入流程