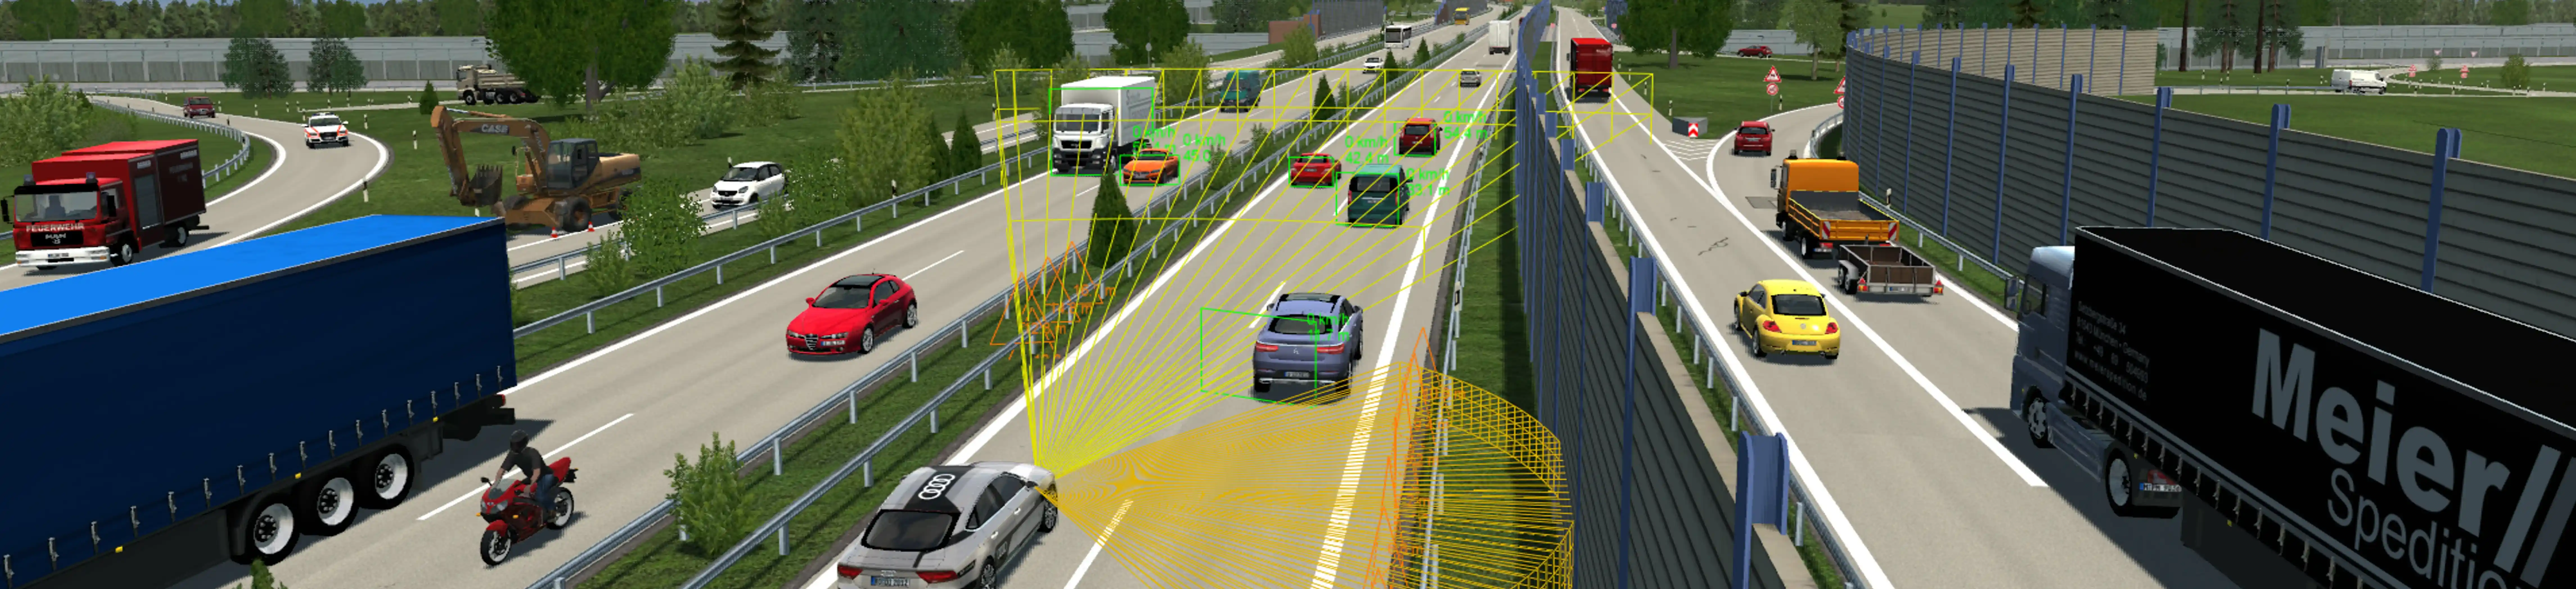
RoadDesigner (ROD)
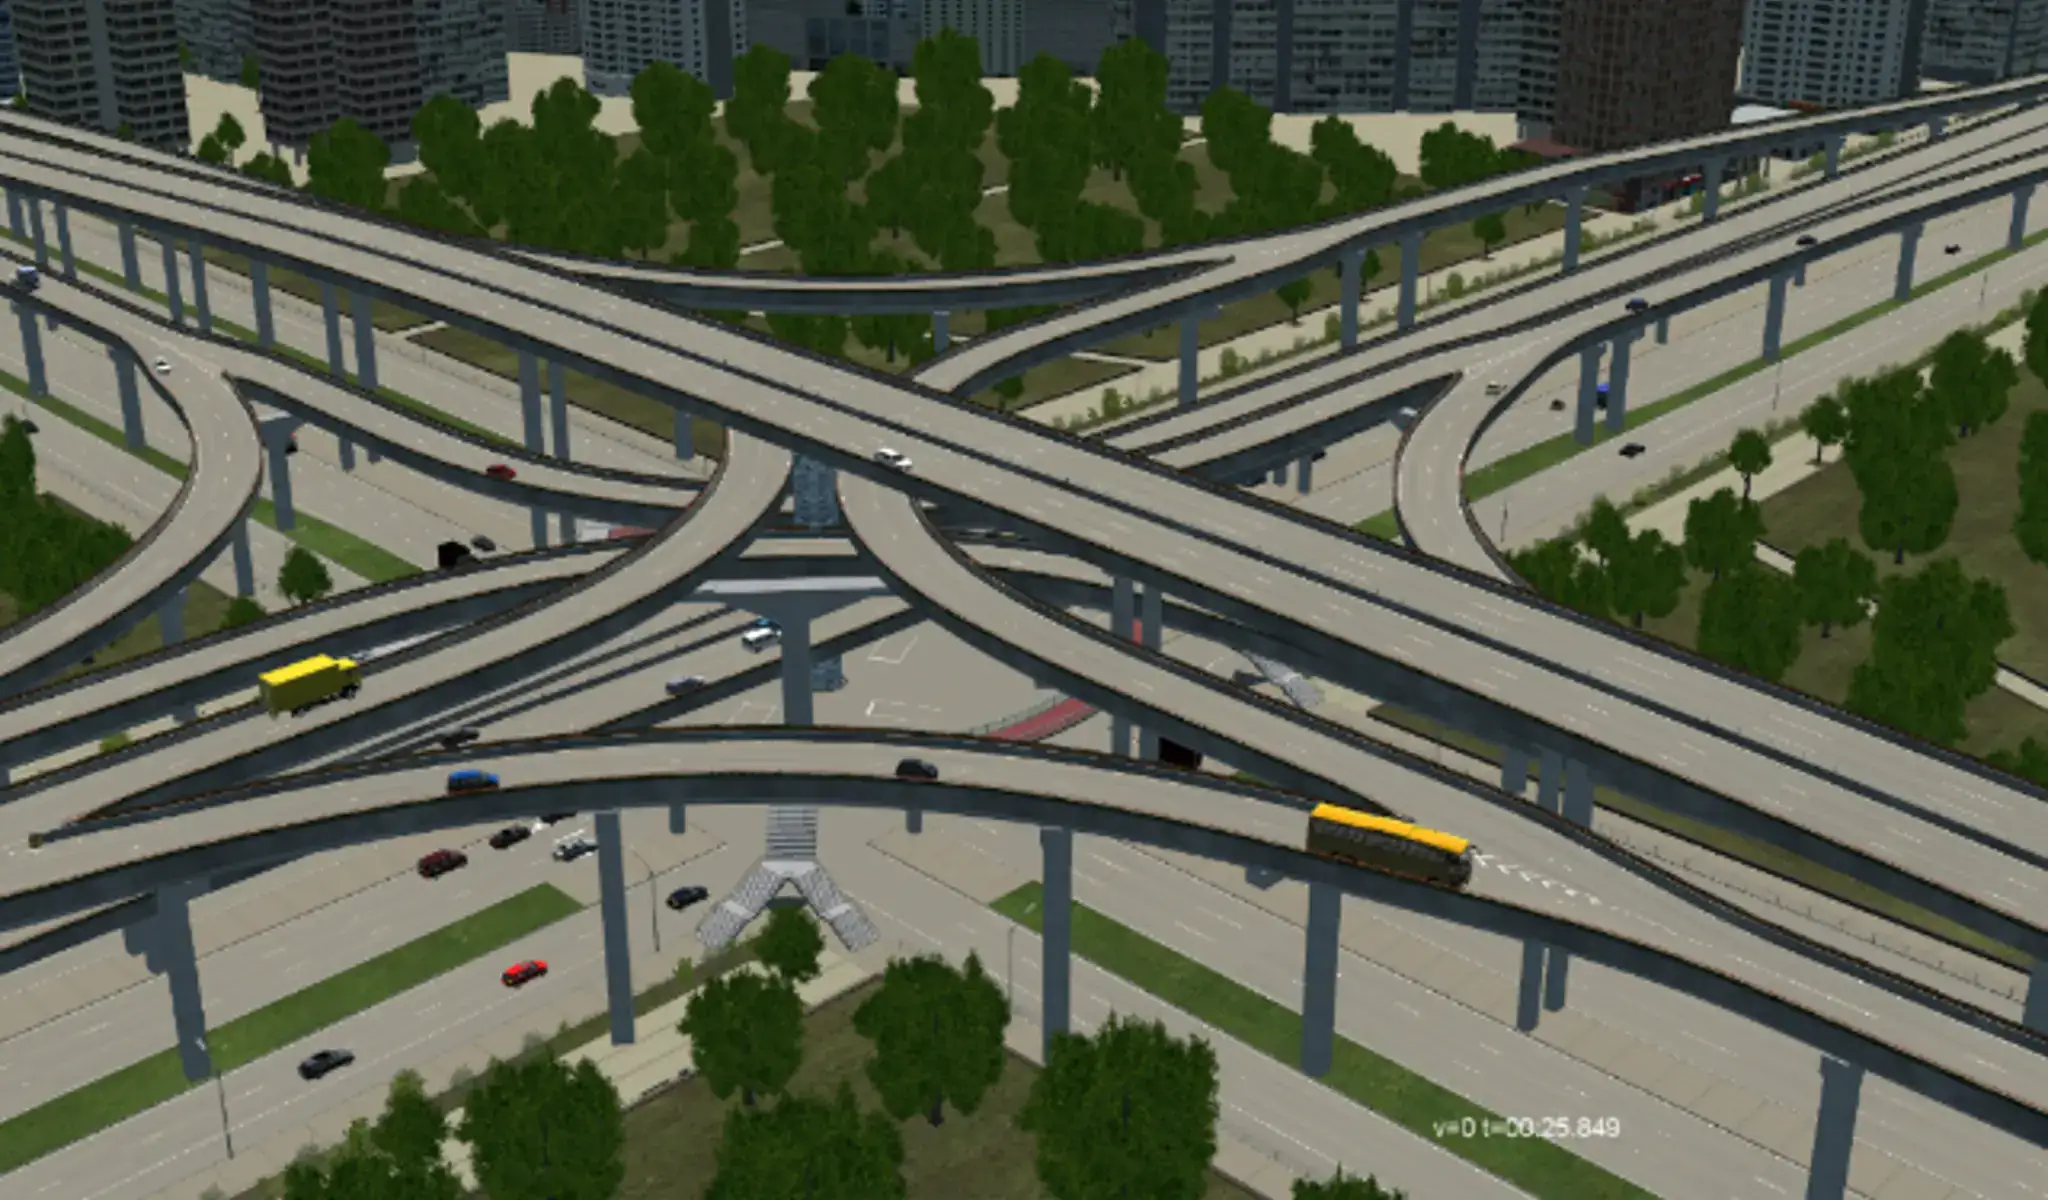
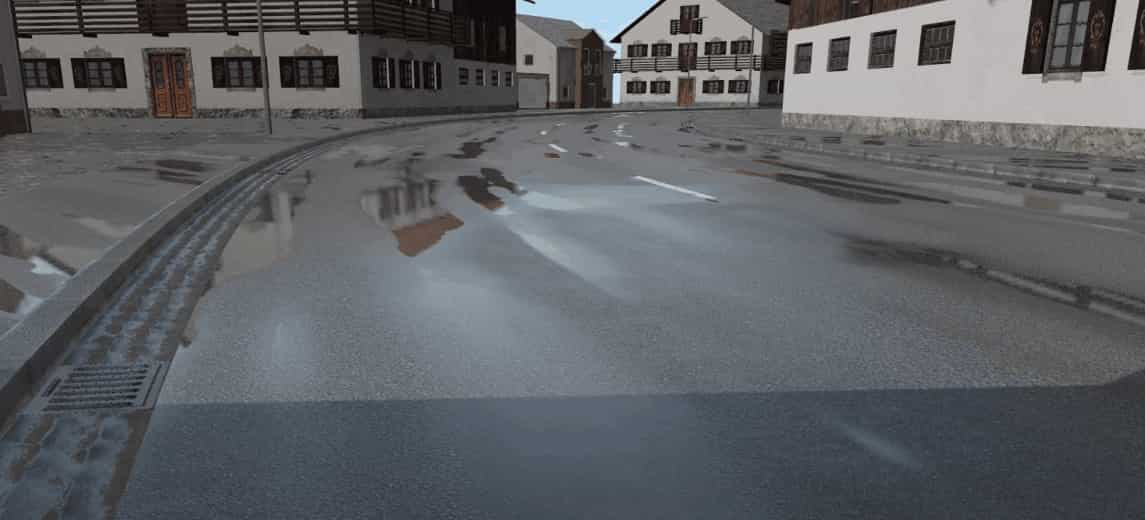
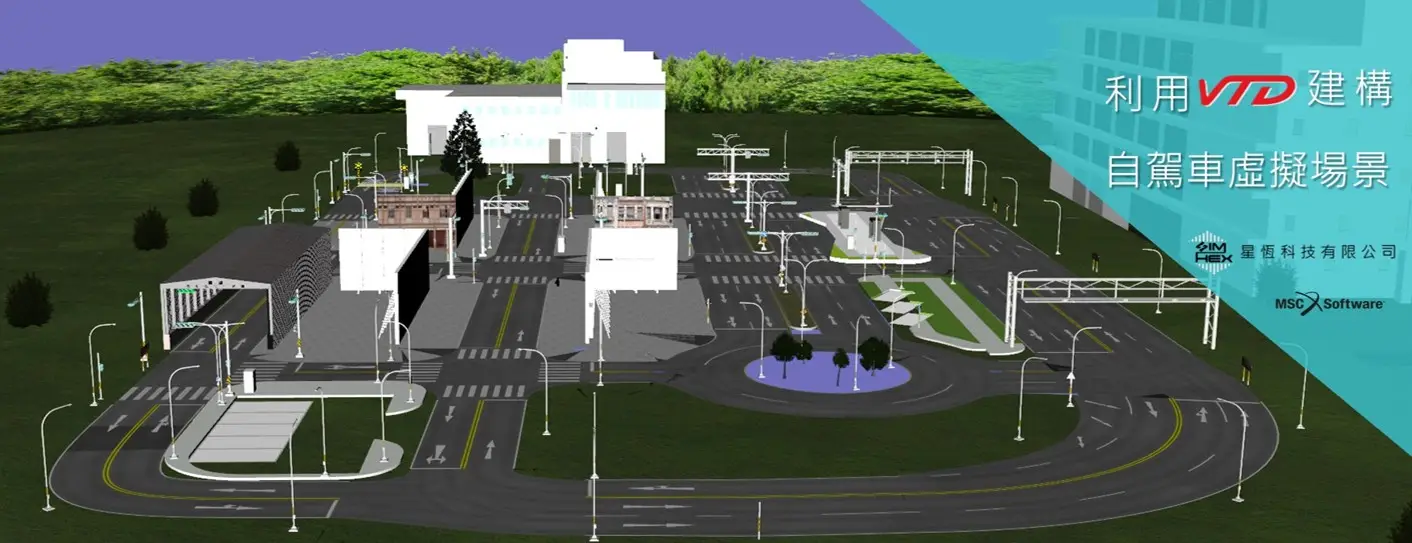
道路網路建置工具
以預先定義的道路網路(ROD)圖磚快速建置城市街區、高速公路匝道、停車場等場景,符合 OpenDRIVE 標準。
{{ pillText }}
VTD 獲得全球車廠與 Tier 1 信賴超過 20 年,是業界領先的開放式駕駛模擬平台。透過高度擬真的 3D 環境模擬,它能協助團隊全面建立、配置與評估 ADAS 及自動駕駛功能,並廣泛應用於 SIL、HIL 與 DIL 的關鍵驗證環節中
從簡單高速公路匝道到超過 200 個參與者的複雜城市交通,符合 OpenX 標準。
建立、配置並動態演算駕駛場景,涵蓋車輛動力學、交通與聲音模擬。
精確的攝影機、光達與雷達感測器模型,可透過 SDK 客製化以滿足特定需求。
與任何測試平台無縫整合,包括 SIL、DIL、HIL 與 VIL。
龐大的 3D 車輛模型與各國道路設施資源庫,加速場景建置作業。
支援 OpenDRIVE、OpenSCENARIO 等業界標準,場景可跨平台重複使用。
道路網路建置工具
以預先定義的道路網路(ROD)圖磚快速建置城市街區、高速公路匝道、停車場等場景,符合 OpenDRIVE 標準。
車輛動力學模擬
高擬真度的車輛動態模型,涵蓋懸吊、輪胎與動力系統,為 ADAS 控制邏輯提供逼真的物理回饋。
感測器與感知模擬
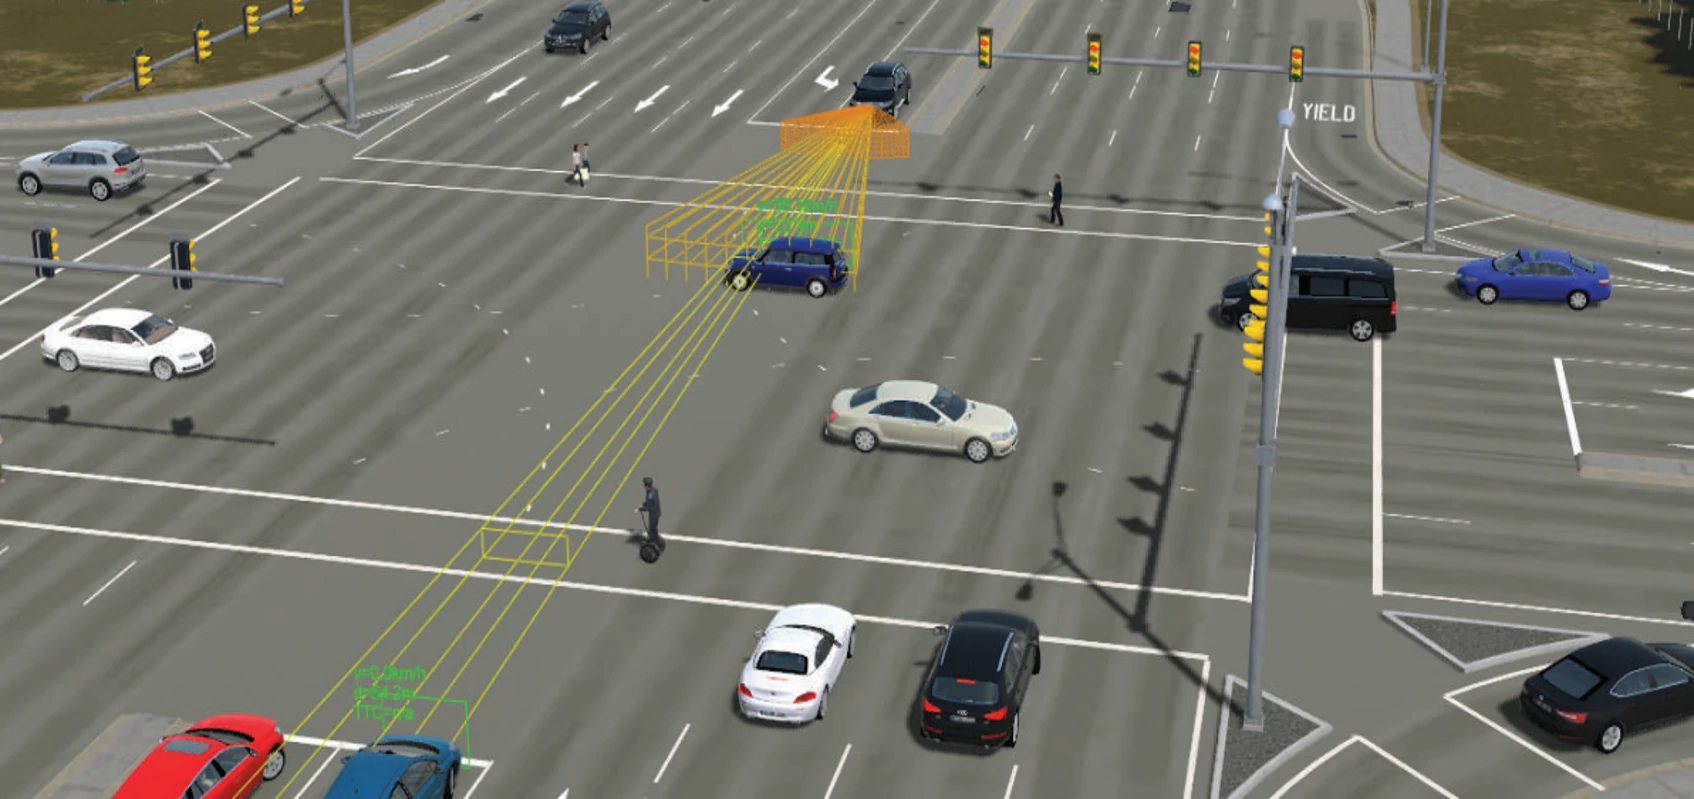
攝影機、光達(LiDAR)與雷達的物理級感測模型,支援 SDK 客製化開發,驗證感知演算法的可靠度。
場景與交通定義工具
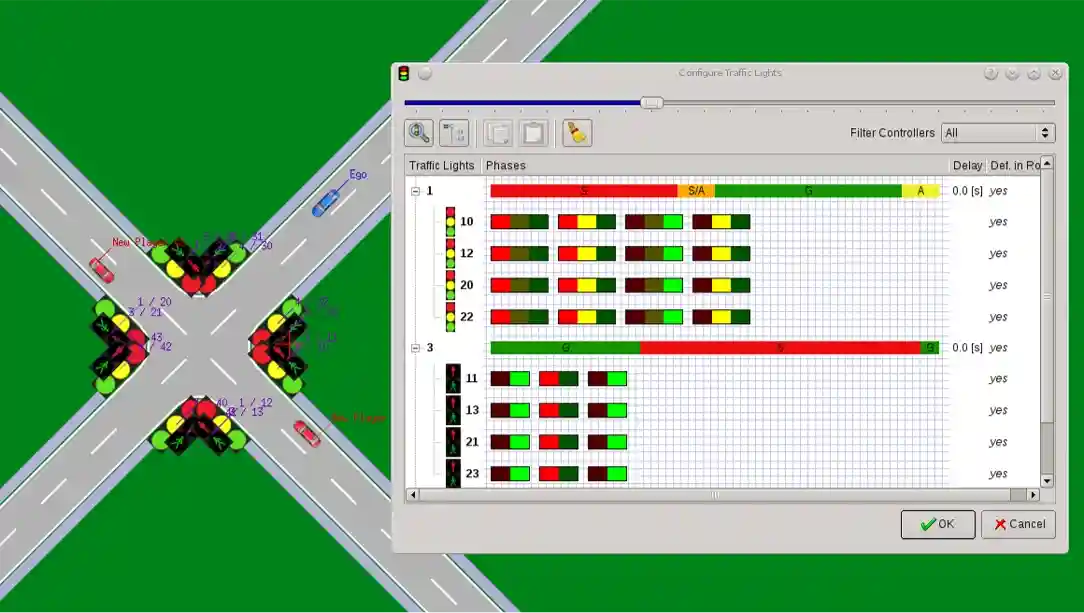
以 OpenSCENARIO 原生引擎定義車輛行為、事件與交通流,支援多達 200 個以上參與者的複雜交通場景。
高擬真影像生成
內建 Unreal Engine 5 渲染管線,從都市夜景到鄉間白天,生成高品質的模擬影像資料。
VTD 為業界最廣泛採用的開放式駕駛模擬平台,無縫串接測試平台與第三方感知、動力學工具,融入既有的 ADAS 開發流程
AEB、ACC、車道保持等 ADAS 功能的大規模場景測試與驗證。
高階自動駕駛系統的大量場景回歸測試與邊界案例驗證。
攝影機、光達與雷達感知演算法的模型化訓練與驗證。
SIL、HIL、DIL 測試平台的場景饋給與同步驗證。
將真實道路網轉為數位孿生場景,用於城市與高速公路模擬。
高擬真駕駛模擬場景,用於駕駛訓練與人因研究。
告訴我們您的測試場景需求,我們協助規劃模組組合與導入方式。